开发环境
AidLux(内置 Ubuntu Desktop);ROS 2 Humble
产品参数 · 内容说明
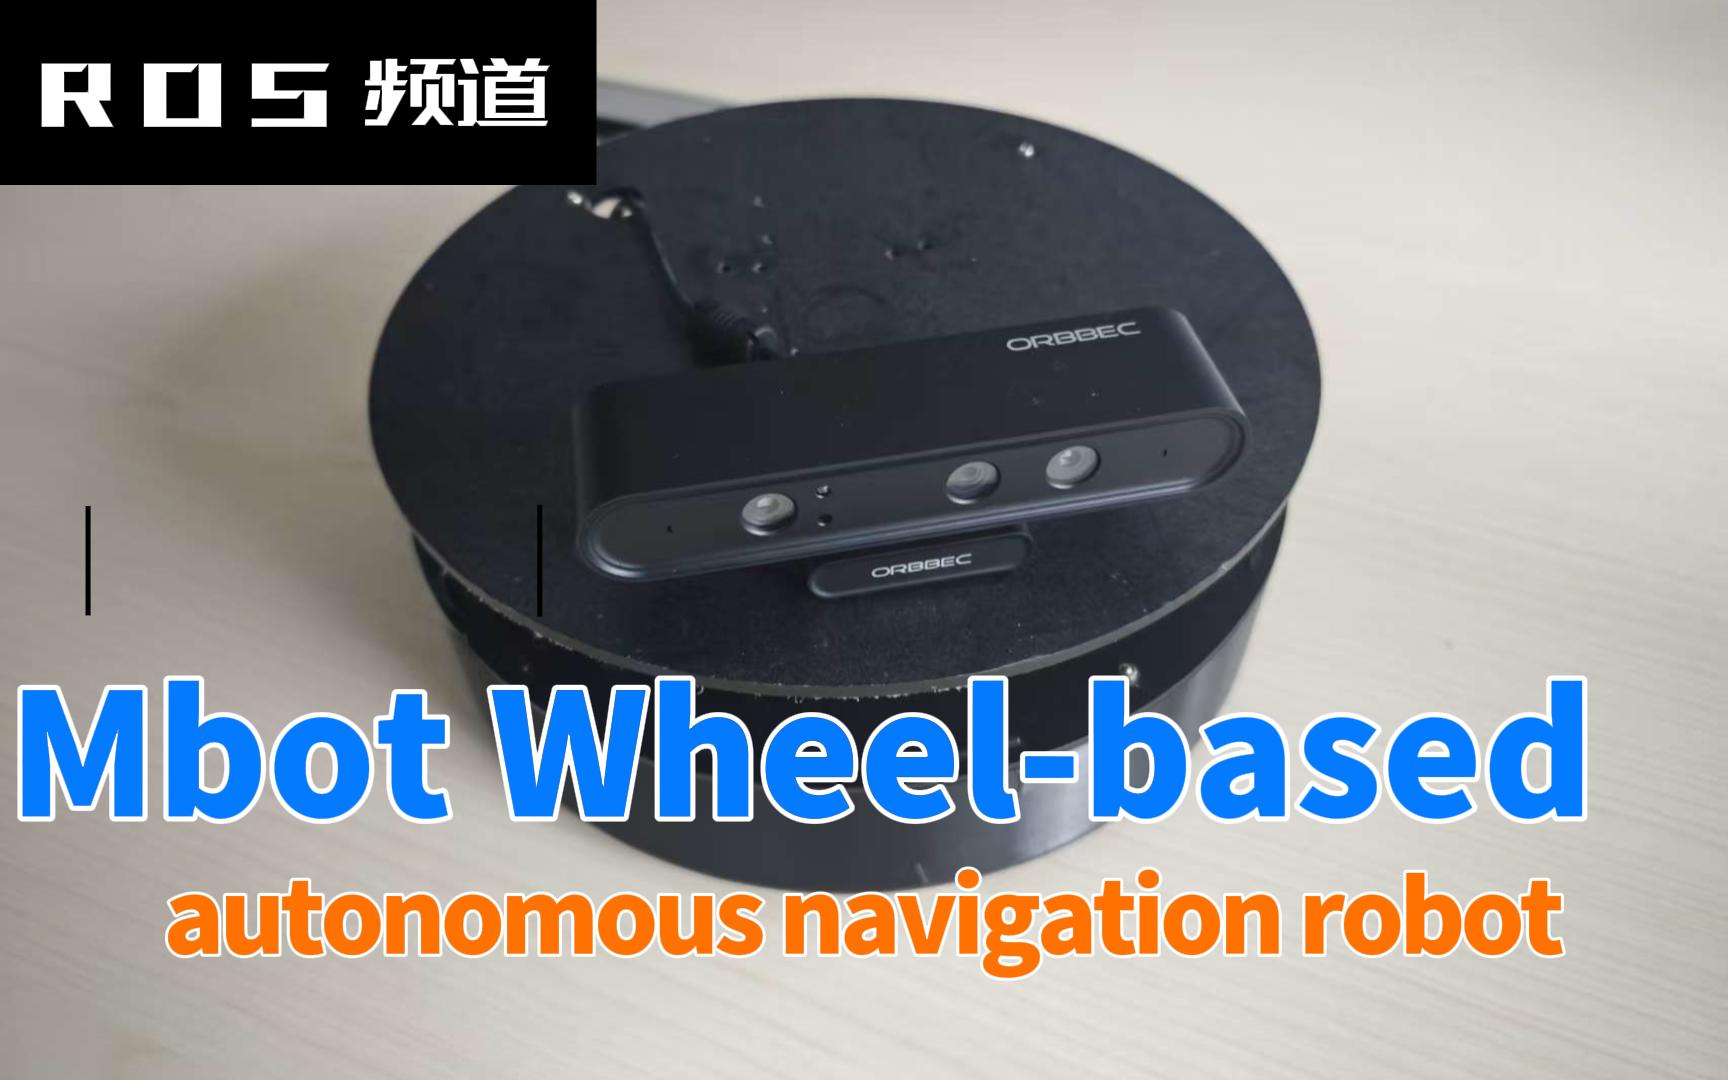
基于 QCS6490 与 ROS 2 的两轮差速移动机器人平台,实现 SLAM 建图与自主导航。适用于机器人教学与自主导航算法验证。
产品参数 · 基本信息
| 项目 | 内容 |
|---|---|
| 产品名称 | mBot(轮式自主移动机器人) |
| 产品定位 | ROS2 学习与自主导航算法验证的移动机器人平台(开箱即用) |
| 开发团队 | APLUX 阿加犀(GitHub:APLUX-Official) |
| 分类 | Robots / Robotics(Arduino 分类) |
| 开源协议 | Apache-2.0(详见《开源协议与链接.md》) |
| 项目案例页 | https://projecthub.arduino.cc/aplux/wheeled-autonomous-mobile-robot-389aba |
产品参数 · 核心规格
| 类别 | 参数 |
|---|---|
| 整机尺寸 | 直径 30cm × 高 25cm,重量约 2.5kg |
| 驱动方式 | 两轮差速驱动 + 万向从动轮(轮距 0.3m、轮半径 0.05m) |
| 计算平台 | Qualcomm Dragonwing™ QCS6490(8 核处理器、8GB 内存) |
| 操作系统 | AidLux(内置 Ubuntu Desktop) |
| 软件框架 | ROS 2 Humble |
| 传感器 | LDS-E110-R 单线激光雷达(230400)、JY61P 陀螺仪(115200)、编码器电机(360 PPR、减速比 30) |
| 电源 | 12V 锂电池(续航约 2 小时) |
| 运动能力 | 直行、原地旋转(坦克转弯)与任意半径转弯;指令速度限幅约 1.7m/s |
产品参数 · 核心工作流程
- 底盘控制与里程计:订阅 /cmd_vel 速度指令,经差速运动学解算为左右轮目标转速下发至电机驱动板(PID 闭环),编码器脉冲回传生成轮式里程计
- 激光里程计(PLICP):以轮式里程计速度做预测、CSM 点到线 ICP 做修正,输出融合里程计
- 多传感器融合(EKF):robot_localization 融合轮式里程计与 IMU,输出平滑位姿
- SLAM 建图:slam_toolbox 在线建图(支持闭环检测),可保存为 pgm / yaml 地图
- 定位与导航:AMCL 自适应蒙特卡洛定位 + Navigation2 全局 / 局部路径规划与行为树恢复,自主导航至目标点
产品参数 · 关键配置参数
| 参数 | 取值 | 说明 |
|---|---|---|
| 轮距 wheel_base | 0.3 m | 差速运动学参数 |
| 轮半径 wheel_radius | 0.05 m | 轮速与线速度换算 |
| 编码器 CPR / 减速比 | 360 / 30 | 脉冲与行程换算 |
| 电机控制周期 | 10 ms | 目标脉冲换算周期 |
| 驱动板 PID 默认值 | Kp 1.5 / Ki 0.8 / Kd 0.2 | 增量式 PID,可在线调整 |
| 看门狗超时 | 0.5 s | 无指令自动停车 |
| PLICP 关键帧阈值 | 0.1 m / 5° / 10 帧 | 关键帧更新条件 |
| EKF 融合频率 | 30 Hz | robot_localization |
产品参数 · 界面与功能
- RViz2 可视化:建图 / 导航数据实时显示(地图、代价地图、路径、粒子云)
- 键盘遥控:teleop_twist_keyboard 远程控制建图与调试
- 调试脚本:温度监控(check_temp.py / dynamic_check_temp.py)、编码器数据读取(read_encoders_once.py)、串口设备查找(find_serial.py)、续航测试(send_cmd_time_test.py)
- 地图工具:地图保存(map_saver_cli)、pbstream → pgm / yaml 转换
产品参数 · 快速上手
首次使用:通过 Type-C 连接设备完成网络配置,获取 IP 后经 Web 端登录 AidLux 系统。
# 1. 启动底盘控制、雷达与 PLICP 雷达里程计
ros2 launch evobase_bringup combined.launch.py

# 2. 启动 SLAM 建图与键盘遥控(另开终端)
ros2 launch slam_toolbox online_async_launch.py
ros2 run teleop_twist_keyboard teleop_twist_keyboard

# 3. 保存地图
ros2 run nav2_map_server map_saver_cli -f ~/my_map

# 4. 启动 Navigation2 导航
ros2 launch evobase_navigation2 navigation2.launch.py map:=/home/aidlux/my_map.yaml产品参数 · 常见问题(摘要)
- 串口设备名不固定:安装 udev 规则固定设备名
- 电机不转或抖动:检查电源、调整 PID 参数
- PLICP 匹配失败:检查激光雷达数据、调整匹配参数
- 导航时撞墙:增大膨胀半径、重新建图
- AMCL 定位失败:正确设置初始位姿
产品参数 · 说明
本页参数依据官方教程文档与 Arduino Project Hub 项目页整理,如有更新以官方发布为准。
BOM清单 · 内容说明
基于 QCS6490 与 ROS 2 的两轮差速自主移动机器人(SLAM 建图 / 自主导航)可采购硬件 / 配件清单。 > 整理依据:官方 GitHub 仓库(APLUX-Official/mbot)与 Arduino Project Hub 项目页器件清单(含官方购买链接)。
BOM清单 · 一、可购买硬件 / 配件
| 序号 | 物料名称 | 型号 / 规格 | 数量 | 用途 | 购买链接 |
|---|---|---|---|---|---|
| 1 | 主控开发板 | Qualcomm Dragonwing™ QCS6490(8 核处理器 + 8GB 内存) | 1 | 运行 AidLux / ROS 2 | 淘宝购买:https://item.taobao.com/item.htm?id=949025179261 |
| 2 | 一体化电机驱动板 | Atmega328P + A4950 | 2 | 板载增量式 PID 速度闭环固件,串口控制 | 天猫:https://detail.tmall.com/item.htm?id=689427227262 |
| 3 | 陀螺仪模块 | 维特智能 JY61P | 1 | 姿态测量,提供航向角 | 天猫:https://detail.tmall.com/item.htm?id=597951224577 |
| 4 | 单线激光雷达 | 蓝海光电 LDS-E110-R | 1 | SLAM 建图与 PLICP 雷达里程计 | 淘宝:https://item.taobao.com/item.htm?id=805239614221 |
| 5 | 直流编码减速电机 | 自定义(360 PPR、减速比 30) | 2 | 提供动力,带编码器反馈 | — |
| 6 | USB 转 4 路串口芯片 | CH344 | 1 | 扩展串口连接电机驱动板 / IMU / 雷达 | — |
| 7 | 底盘结构件 | 3D 打印件 / 铝合金(直径 30cm) | 1 | 承载所有部件,模型见仓库 models/ 目录 | 模型目录:https://github.com/APLUX-Official/mbot/tree/master/models |
| 8 | 电池 | 12V 锂电池 | 1 | 整机供电(续航约 2 小时) | — |
| 9 | 直流电机调速模块 | 3–35V 5A | 1 | 官方项目页器件清单所列 | Arduino 官方商店:https://store.arduino.cc/products/speed-control-for-dc-motors-from-3-to-35v-5a |
BOM清单 · 二、官方软件与工具清单(Arduino Project Hub)
备注:教程中电机为“自定义”编码减速电机,官方页未提供购买链接;3D 打印件模型文件见仓库 models/ 目录。
| 类别 | 名称 | 说明 |
|---|---|---|
| 软件 | AidLux | 设备操作系统(内置 Ubuntu Desktop):https://docs.aidlux.com/ |
| 软件 | ROS 2 Humble | 机器人操作系统:https://docs.ros.org/en/humble/ |
| 工具 | 3D 打印机 | 打印底盘结构件(模型见仓库 models/ 目录) |
| 工具 | 螺丝刀套装 | 整机组装 |
开源协议与链接 · 一、开源协议
备注:教程文档末尾标注为 “MIT/Apache 2.0”,与官方项目页标注(Apache-2.0)不一致;再分发 / 二次开发建议以官方项目页标注为准。
| 适用对象 | 开源协议 | 说明 |
|---|---|---|
| 项目(整体) | Apache-2.0(SPDX: Apache-2.0) | 来源:Arduino Project Hub 项目页许可标注;GitHub 仓库未提供 LICENSE 文件 |
开源协议与链接 · 二、相关链接
仓库内容:evobase_bringup(底盘启动 / 脚本 / udev 规则)、evobase_navigation2(导航配置)、lidar_odom(PLICP 雷达里程计)、bluesea-ros2(蓝海激光雷达驱动)、slam_toolbox、navigation2、models(3D 模型)。
| 类型 | 链接 |
|---|---|
| 项目仓库(GitHub) | https://github.com/APLUX-Official/mbot |
| 项目案例页(Arduino Project Hub) | https://projecthub.arduino.cc/aplux/wheeled-autonomous-mobile-robot-389aba |
| 项目说明文档(英文教程 PDF,官方) | https://projects.arduinocontent.cc/0db8293a-1b36-4266-b5a8-d678e2f5053d.pdf |
| 项目演示视频(页面内嵌) | https://youtu.be/KrpXISVBSSs |
| 相关演示视频(航位推算章节内嵌) | https://www.youtube.com/watch?v=1W2SDhMKY38 |
| 3D 模型目录(仓库) | https://github.com/APLUX-Official/mbot/tree/master/models |
| 协议全文(Apache-2.0) | https://www.apache.org/licenses/LICENSE-2.0 |
| 开发团队主页 | https://github.com/APLUX-Official |
| 器件购买链接 | 见本文件夹《BOM清单.md》 |