开发环境
Ubuntu 24.04(Noble Numbat);Python 3.12+、QNN 2.36 后端、Flask(WSGI)、OpenCV(cv2)
产品参数 · 内容说明
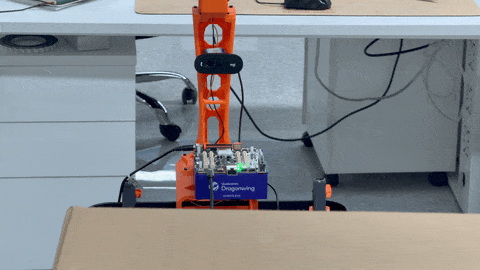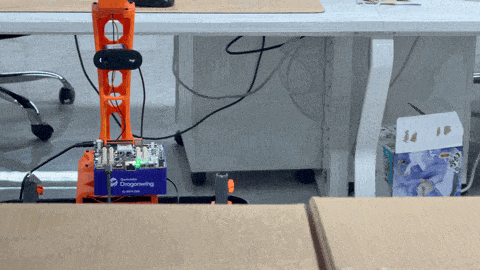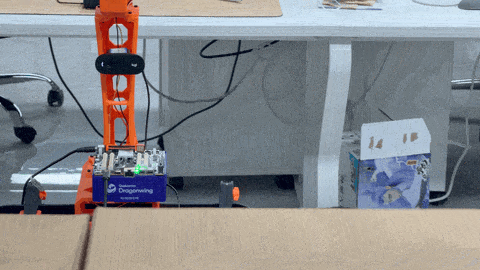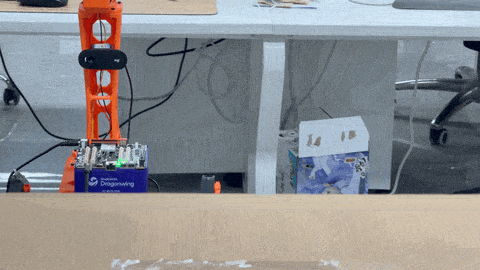
使用 IQ-9075 的 NPU 算力,在仓库场景中实现包装箱表面缺陷的机器人检测。适用于外包装缺陷检测场景。
产品参数 · 基本信息
| 项目 | 内容 |
|---|---|
| 产品名称 | SegmentAnything(包装箱缺陷检测系统) |
| 产品定位 | 仓库场景外包装缺陷机器人检测(边缘端实时质量检测) |
| 开发团队 | APLUX 阿加犀(GitHub:APLUX-Official) |
| 分类 | Monitoring / Robots / Robotics(Arduino 分类) |
| 开源协议 | BSD 3-Clause License(详见《开源协议与链接.md》) |
| 项目案例页 | https://projecthub.arduino.cc/aplux/segment-anything-1c0494 |
产品参数 · 核心规格
| 类别 | 参数 |
|---|---|
| 计算平台 | Qualcomm Dragonwing™ IQ-9075 EVK(NPU 加速推理) |
| 核心算法 | 两阶段分割:YOLOv8(定位目标物体表面区域)+ SAM(表面缺陷像素级分割) |
| 软件栈 | Python 3.12+、QNN 2.36 后端、Flask(WSGI)、OpenCV(cv2) |
| 操作系统 | Ubuntu 24.04(Noble Numbat) |
| 摄像头 | Type-A USB 摄像头(经 Type-C 转 Type-A Hub 连接) |
| 输出 | Web 监控面板(实时画面 + 缺陷高亮);缺陷帧自动存档至 --save-dir 目录 |
产品参数 · 核心工作流程
- 目标检测:YOLOv8 识别并生成目标物体(如纸箱)的掩码
- 区域提取(裁剪):利用掩码 / 边界框从原始高分辨率帧中裁剪出目标物体
- 缺陷分割:裁剪图传入 SAM(Segment Anything Model),聚焦局部区域高精度分割表面缺陷
- 可视化与存储:结果叠加到原始视频流,展示在监控面板,并保存至指定目录
产品参数 · 配置参数(命令行)
| 参数 | 类型 | 默认值 | 描述 |
|---|---|---|---|
| --source | str | 必需 | 视频流源(摄像头 ID 0 或 RTSP 流 URL) |
| --resolution | int int | 1280 720 | 摄像头输入流宽高 |
| --class-id | int | 0 | YOLOv8 检测类别 ID(0 = 纸箱) |
| --port | int | 3333 | Web 服务器端口号 |
| --save-dir | str | None | 检测与分割结果保存目录 |
产品参数 · 界面与功能
- 监控面板:实时摄像头画面;检测激活后,红色轮廓线勾勒纸箱边缘、绿色掩码高亮表面缺陷
- 历史记录:捕获的缺陷帧保存在右侧面板(按时间倒序,点击查看全分辨率图像)
- 检测频率可调:适配不同流水线速度的检测间隔自定义配置
产品参数 · 快速上手
访问 http://localhost:3333 打开监控面板。
# 1. 前置依赖
sudo apt update
sudo apt install python3-venv python3-pip qcom-fastrpc1 qcom-fastrpc-dev -y

# 2. 安装(venv + requirements)
python3 -m venv venv && source venv/bin/activate
pip3 install -r requirements.txt

# 3. 下载模型文件(放入 resources/ 目录)
#    https://huggingface.co/ApluxZone/SegmentAnything/tree/main

# 4. 获取 QNN SDK v2.36.0.250627 并执行
./extract_qnn_deps.sh /path/your/qnn/2.36.0.250627

# 5. 构建依赖(infertoypy,位于 opensource_qnn_sample/,需按内部 README 编译安装)

# 6. 启动
./start.sh --source 0 --resolution 1280 720 --class-id 0 --port 3333 --save-dir ./save产品参数 · 常见问题(摘要)
- QNN 初始化失败:检查 LD_LIBRARY_PATH 与 ADSP_LIBRARY_PATH 是否指向 resources/qnn236 目录
- JPEG 数据警告(Corrupt JPEG data...):通常不影响运行;若摄像头支持,可在 python/run.py 中将像素格式切换为 YUYV
产品参数 · 说明
本页参数依据官方 README(中 / 英)与 Arduino Project Hub 项目页整理,如有更新以官方发布为准。
BOM清单 · 内容说明
基于 IQ-9075 NPU 的仓库包装箱缺陷机器人检测系统(外包装缺陷检测)可采购硬件 / 配件清单。 > 整理依据:官方 GitHub 仓库 README、Arduino Project Hub 项目页器件清单(含官方购买链接)。
BOM清单 · 一、可购买硬件 / 配件
| 序号 | 物料名称 | 型号 / 规格 | 数量 | 用途 | 购买链接 |
|---|---|---|---|---|---|
| 1 | 边缘计算主机 | Qualcomm Dragonwing™ IQ-9075 EVK | 1 | 运行 YOLOv8 + SAM 缺陷检测(NPU 加速) | Qualcomm 开发硬件页:https://www.qualcomm.com/developer/hardware/qualcomm-iq-9075-evaluation-kit-evk |
| 2 | 摄像头 | Type-A USB 摄像头 | 1 | 实时视频流采集 | 京东:https://3.cn/-2GMM8JG?jkl=@VBF3UBxOjHmD@ |
| 3 | USB 扩展坞 | Type-C 转 Type-A USB Hub | 1 | 连接摄像头等外设 | 京东:https://item.m.jd.com/product/100043662544.html |
BOM清单 · 二、官方软件清单(Arduino Project Hub)
备注:模型文件(YOLOv8 + SAM)需从 Hugging Face 下载并放入 resources/ 目录: > https://huggingface.co/ApluxZone/SegmentAnything/tree/main
| 类别 | 名称 | 说明 |
|---|---|---|
| 软件 | QNN 2.36 | 高通神经网络推理后端(需获取 QNN SDK v2.36.0.250627) |
| 软件 | Python 3.12 | 开发语言(3.12+) |
| 软件 | OpenCV(cv2) | 计算机视觉 |
| 软件 | Flask(WSGI) | Web 监控面板框架 |
| 操作系统 | Ubuntu 24.04(Noble Numbat) | 系统环境 |
开源协议与链接 · 一、开源协议
备注:Arduino Project Hub 项目页的许可标注为 MIT,与仓库实际许可(BSD-3-Clause)不一致;再分发 / 二次开发建议以仓库 LICENSE 文件为准。
| 适用对象 | 开源协议 | 说明 |
|---|---|---|
| 项目(整体) | BSD 3-Clause License(SPDX: BSD-3-Clause) | 来源:仓库 LICENSE 文件与 README 声明;Copyright (c) 2026, Qualcomm Innovation Center, Inc. |
开源协议与链接 · 二、相关链接
| 类型 | 链接 |
|---|---|
| 项目仓库(GitHub) | https://github.com/APLUX-Official/SegmentAnything |
| 项目案例页(Arduino Project Hub) | https://projecthub.arduino.cc/aplux/segment-anything-1c0494 |
| 项目说明文档(PDF,官方) | https://projects.arduinocontent.cc/cbedc124-6799-4b67-8b9c-e5b69af21ea8.pdf |
| 模型文件(Hugging Face) | https://huggingface.co/ApluxZone/SegmentAnything/tree/main |
| LICENSE(BSD-3-Clause) | https://github.com/APLUX-Official/SegmentAnything/blob/main/LICENSE |
| 监控面板示例图 | https://github.com/APLUX-Official/SegmentAnything/blob/main/docs/Dashboard.png |
| Qualcomm IQ-9075 EVK(开发硬件页) | https://www.qualcomm.com/developer/hardware/qualcomm-iq-9075-evaluation-kit-evk |
| 开发团队主页 | https://github.com/APLUX-Official |